Services
Seabim placement companion
Nous avons développé un outil de suivi et validation de placement de blocs de carapace en temps réel, dédié aux entreprises de travaux maritimes, couvrant aussi bien la partie émergée que la partie immergée de la digue.
Principe de fonctionnement
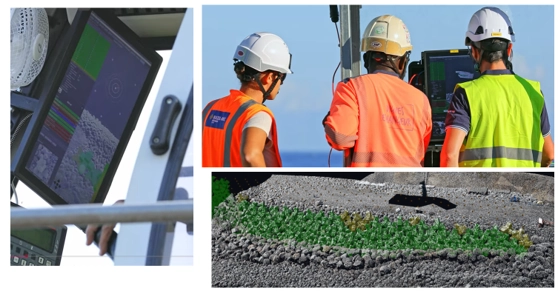
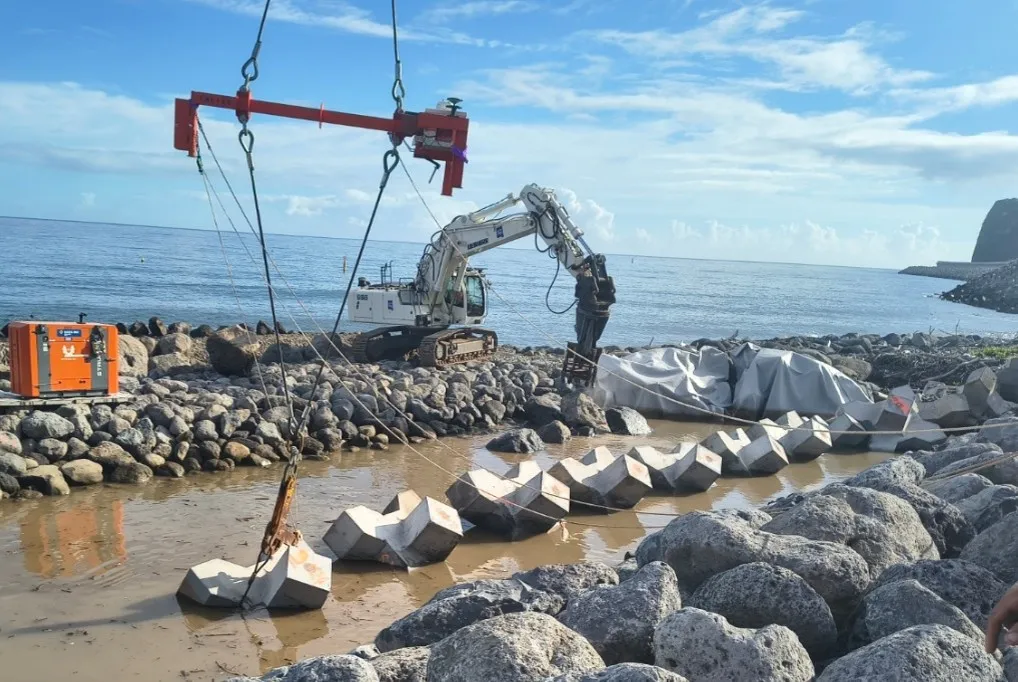
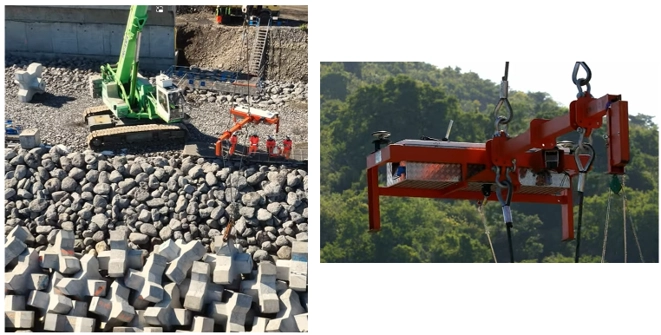
Durant la pose, un scanner LiDAR hors d'eau et un sonar à balayage haute fréquence sous l'eau acquièrent en continu un nuage de points géoréférencé à haute fréquence de rafraîchissement (plusieurs fois par seconde). Dans le cas d'une pose à la grue, le système de positionnement centimétrique est installé directement sur le palonnier de levage ou le moufle, avec le scanner déporté en hauteur ou en latéral pour couvrir l'ensemble du bloc à chaque impulsion.
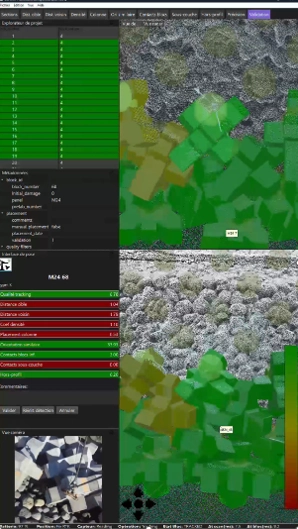
Notre logiciel SEABIM Placement Companion détecte le bloc dès sa prise en charge et met à jour sa position plusieurs fois par seconde avec une latence inférieure à 50 ms. À l'approche de la position finale selon le plan de pose théorique, les filtres de contrôle d'imbrication sont calculés et affichés en temps réel chaque seconde afin de valider immédiatement la qualité de pose.
Les données sont affichées simultanément :
- Au grutier dans l'engin de levage
- Au chef de pose dans une cabine de supervision
- Sur une plateforme de gestion de projet en ligne accessible à l'ensemble des acteurs du projet (concepteur, maîtrise d'œuvre, chefs de projet)
Cette plateforme permet de visualiser l'avancement de la pose et d'échanger des informations sur l'ouvrage : état de validation des blocs, calculs de densité, conformité au plan de pose, commentaires et documents annexes.
Une fois un bloc posé, un scan de mise à jour peut être réalisé afin de prendre en compte d'éventuels mouvements post-élingage (tassement, réarrangement), garantissant ainsi la fiabilité permanente de la maquette numérique.

Les avantages
Avec cette solution, le modèle 3D de la carapace tel que construit est réalisé bloc par bloc en temps réel, permettant de valider l'imbrication dès la pose selon les règles de l'art. L'entreprise de travaux maritimes évite ainsi de coûteuses journées de démontage/remontage liées à des défauts non détectés lors du placement.
Contrairement aux capteurs inertiels embarqués, cette solution ne nécessite aucun capteur d'angle à installer sur chaque bloc, ce qui représente un gain de temps conséquent sur le processus de pose. Elle est également indépendante de la visibilité en eau, et la précision globale du nuage de points obtenu est inférieure au décimètre — le modèle 3D est donc fiable et précis dès la construction, sans attendre une phase de post-traitement.
Le post-traitement reste disponible en complément pour la mise à jour de la maquette après tempête ou pour la validation d'un jalon d'avancement.
Nos équipes assurent la mise en place sur-mesure de la solution selon vos contraintes techniques, la formation de votre personnel et le support à distance. Nous pouvons également mettre à votre disposition un hydrographe spécialisé pour toute la durée du chantier.